
Servo Motor Uygulaması

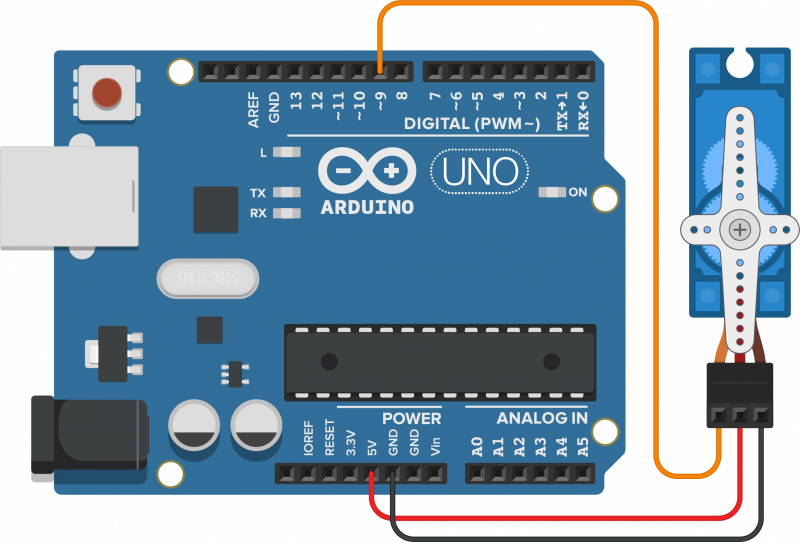
Görseldeki uygulamada servo motor 0°den 180°ye birer derece açıyla gidip aynı şekilde geri
döner. 0° ile 180° arası mesafe, bu servo motorda 300 ms sürmektedir. 300 ms’den hızlı komutlarda servo motor doğru çalışmaz.

Menülerden ”Taslak  Library Ekle  Servo” seçilerek programın başına eklenir. Bu programların örneğine menülerden “Dosya  Örnekler  Servo  Sweep ve Knob” adımları izlenerek de
ulaşılabilir.
#include <Servo.h>

Servo servo; // servo isimli nesne oluşturuldu.

byte derece = 0; // Servo derecesini tutan değişken.

void setup() {
  servo.attach(9); // Servo motor 9 numaralı PWM çıkışına bağlı.
}

void loop() {
  for (derece = 0; derece < 180; derece += 1) { // 0°'den 180°'ye birer derece git.
    servo.write(derece); // Servo motorun gideceği derece.
    delay(50); // 15 ms bekle.
  }
  for (derece = 180; derece > 0; derece -= 1) { // 180°'den 0°'ye birer derece git
    servo.write(derece);
    delay(50); // 15 x 180 = 2700 ms'de 0°'den 180°'ye tamamlar.
  }
}

#include <Servo.h>

Servo servo; // servo isimli nesne oluşturuldu.

void setup() {
  servo.attach(9); // Servo motor 9 numaralı PWM çıkışına bağlı.
}

void loop() {
  int pot = analogRead(A0); // Potansiyometrenin konumunu oku. (0 - 1023)
  byte derece = map(pot, 0, 1023, 0, 180);// Servo motorun kullanacağı 0 - 180 aralığına dönüştür.
  servo.write(derece); // Servo motorun gideceği derece.
  delay(15);
}

Benzer Temrinler & Yazılar

  • Keypad Uygulaması

    Görseldeki devrede tuş takımı uygulaması verilmiştir. Keypad kütüphanesini kurmak içinmenülerden ”Taslak  Library Ekle  Kütüphaneleri Yönet” seçeneğinden arama kutusuna“Keypad” yazılıp Keypad (Keypad by Mark Stanley and Alexander Brevig) kütüphanesi bulunarakkurulur. Daha sonra “Taslak  Library Ekle  Keypad” seçilerek programın başına eklenir. Buprogramın bir örneğine menülerden “Dosya  Örnekler  Keypad  CustomKeypad” adımlarıizlenerek…

  • Yaklaşım Dedektörü Devresi

    Görseldeki yaklaşım sensörü modülü ve pin yapısı görülmektedir. Sensör modülü bir çift IR alıcı verici LED’e sahiptir.  Verici LED kızılötesi frekansta ışık verir. 2 cm-35 cm aralığında bulunan engelin yüzeyine çarpıp yansıyan ışık alıcı sensör tarafından okunur. Dijital çıkış veren modül üzerindeki yeşil ışık yanar ve dijital çıkıştan da LOW (lojik 0) okunur. Algılama uzaklığı…

  • DC Motor Uygulaması

    Elektrik enerjisini hareket enerjine çevirmeye yarayan mekanik aygıtlara motor denir. Elektrikmotorları AC ve DC olarak iki gerilim türünde çalışacak şekilde üretilir. Diğer birçok motor modelibu iki motor türünden geliştirilmiştir. AC motorlar genel olarak asenkron motor olarak iki türdeüretilir. Bunlar bir fazlı ve üç fazlı motorlar olmak üzere iki türdedir. Bu motorların dönüş yönünüdeğiştirmek için farklı…

  • Röleyle Dijital Çıkış Uygulaması

    Görselde röle modülünün beslemesi Arduino kartının 5 V ve GND uçlarından verilir. Modülün sinyal girişine Arduino’nun çıkış olarak ayarlanan 13 numaralı pini bağlanır. Modülün NO-COM uçlarına 220 V’la seri bağlanan lamba normalde sönüktür. Modülün sinyal girişi Arduino’nun 13 numaralı pininden lojik 1 (5 V) bilgisini aldığında röle içinde COM ucu NO kontağıyla temas eder ve…

Bir Yorum Yazın

E-posta adresiniz yayınlanmayacaktır. Gerekli alanlar * ile işaretlenmiştir.