Servo Motor Uygulaması

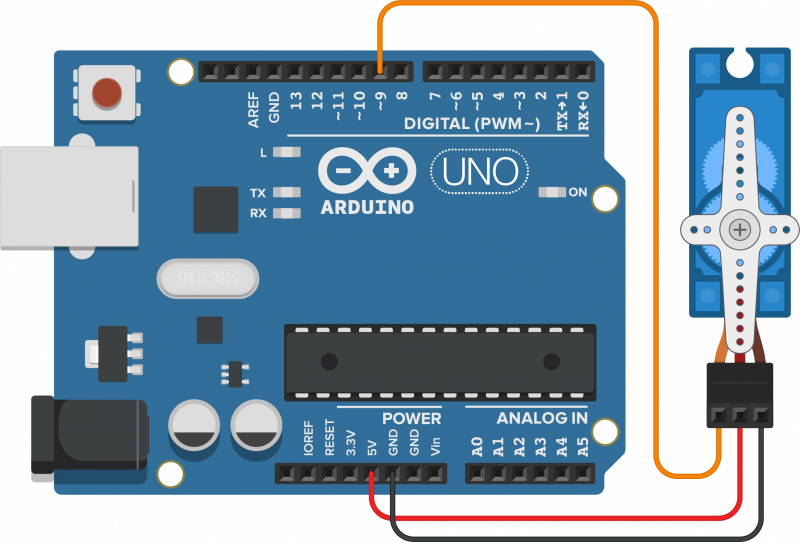
Görseldeki uygulamada servo motor 0°den 180°ye birer derece açıyla gidip aynı şekilde geri
döner. 0° ile 180° arası mesafe, bu servo motorda 300 ms sürmektedir. 300 ms’den hızlı komutlarda servo motor doğru çalışmaz.

Menülerden ”Taslak  Library Ekle  Servo” seçilerek programın başına eklenir. Bu programların örneğine menülerden “Dosya  Örnekler  Servo  Sweep ve Knob” adımları izlenerek de
ulaşılabilir.
#include <Servo.h>

Servo servo; // servo isimli nesne oluşturuldu.

byte derece = 0; // Servo derecesini tutan değişken.

void setup() {
  servo.attach(9); // Servo motor 9 numaralı PWM çıkışına bağlı.
}

void loop() {
  for (derece = 0; derece < 180; derece += 1) { // 0°'den 180°'ye birer derece git.
    servo.write(derece); // Servo motorun gideceği derece.
    delay(50); // 15 ms bekle.
  }
  for (derece = 180; derece > 0; derece -= 1) { // 180°'den 0°'ye birer derece git
    servo.write(derece);
    delay(50); // 15 x 180 = 2700 ms'de 0°'den 180°'ye tamamlar.
  }
}

#include <Servo.h>

Servo servo; // servo isimli nesne oluşturuldu.

void setup() {
  servo.attach(9); // Servo motor 9 numaralı PWM çıkışına bağlı.
}

void loop() {
  int pot = analogRead(A0); // Potansiyometrenin konumunu oku. (0 - 1023)
  byte derece = map(pot, 0, 1023, 0, 180);// Servo motorun kullanacağı 0 - 180 aralığına dönüştür.
  servo.write(derece); // Servo motorun gideceği derece.
  delay(15);
}

Benzer Temrinler & Yazılar

  • Ultrasonik Sensör Uygulaması

    İnsanlar, frekansı 16 Hz ile 20 kHz arasında olan sesleri duyabilmektedir. Ultrasonik ses, insanınişitme sınırından daha yüksek frekanslardaki ses dalgalarıdır. Görselde ses frekans aralıkları görülmektedir. Görseldeki HC-SR04 ultrasonik sensör ve pin yapısı görülmektedir. HC-SR04 ultrasonik sensör üzerinde alıcı ve verici olmak üzere iki yüzey bulunur. Verici yüzeyden 15 derece açıyla ortama 40 kHz frekansta ultrasonik…

  • Butonla Dijital Giriş Uygulaması

    Görseldeki dâhilî pull-up direnci pinMode(buton, INPUT_PULLUP); komutuyla aktif edilmiştir. Butonla dijital giriş uygulanmıştır. Görselde dâhilî pull-up direncinden dolayı butonabasılmadığı sürece 2 numaralı giriş pininde lojik 1 bilgisi mevcuttur. Butona basıldığında 2 numaralı giriş pinine GND’den lojik 0 bilgisi verilir.Pull-down direnci kullanılacaksa buton ve direnç Görseldeki şekilde bağlanır.10 kΩ’lukpull-down direncinden dolayı butona basılmadığı sürece 2 numaralı…

  • Yaklaşım Dedektörü Devresi

    Görseldeki yaklaşım sensörü modülü ve pin yapısı görülmektedir. Sensör modülü bir çift IR alıcı verici LED’e sahiptir.  Verici LED kızılötesi frekansta ışık verir. 2 cm-35 cm aralığında bulunan engelin yüzeyine çarpıp yansıyan ışık alıcı sensör tarafından okunur. Dijital çıkış veren modül üzerindeki yeşil ışık yanar ve dijital çıkıştan da LOW (lojik 0) okunur. Algılama uzaklığı…

  • Sıcaklık Dedektörü Devresi

    Görseldeki LM35 sıcaklık dedektörünün pin yapısı görülmektedir. Görsel 6.2’deki LM35’li sıcaklık dedektörü devresi, ortam sıcaklığı 30 °C’yi aşınca ses ve ışıkla ikaz verir. +V: 5 V besleme. OUT: Analog veri çıkışı. GND: Toprak pini. const byte buzzer = 13, LED = 12; void setup() { Serial.begin(9600); pinMode(buzzer, OUTPUT); pinMode(LED, OUTPUT); } void loop() { int…

  • Akıllı Ev Aydınlatma Uygulaması NodeMCU 1.0 (ESP-12E)

    Görseldeki devrede NodeMCU ortamdaki kablosuz ağa bağlanmaktadır (STA modu). Seri ekrandan NodeMCU kartının aldığı IP adresi görülür. Bilgisayar görselde veya akıllı telefondan Görseldeki tarayıcı adres çubuğuna NodeMCU’nun IP adresi girilerek odaların lamba kontrolleri gerçekleştirilir. #include <ESP8266WiFi.h> #include <ESP8266WebServer.h> /*Ağ adınızı ve Şifrenizi Giriniz*/ const char* kablosuzAgAdi = "ZyXEL"; // Ağ adınızı girin const char* sifre…

  • Bluetooth Kontrollü Araç Uygulaması

    Görselde bluetooth modülün RX ve TX pinlerinin SoftwareSerial.h kütüphanesi kullanılarak8 ve 7 numaralı pinlere bağlanması gösterilmiştir. Modülün TX ucu Arduino’nun RX (8. pin) ucuna, modülün RX ucu Arduino’nun TX (7. pin) ucuna bağlanmalıdır. Ancak modülün TX ucundançıkan 3,3 V Arduino RX ucunda lojik 1 olarak kabul edilirken Arduino’nun TX ucundan çıkan 5 Vmodülün RX ucuna…

Bir Yorum Yazın

E-posta adresiniz yayınlanmayacaktır. Gerekli alanlar * ile işaretlenmiştir.