LDR’yle Analog Giriş Uygulaması

LDR, ışıkla direnci ters orantılı olarak değişen elemandır. Arduino’nun 5 V gerilimi üzerine uygulanan LDR’nin direnç-gerilim değişiminin anlaşılabilmesi için 10 kΩ’luk bir direnç seri bağlanarak
gerilim bölücü oluşturulur. Bağlantı noktasının gerilim değişimi Arduino’nun analog girişine
verilir

const byte LED = 13; //LED değişkeninin içeriği 13 ile sabitlendi.
int LDR;
void setup() {
  pinMode(LED, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  LDR = analogRead(A0); //Analog giriş bilgisini LDR değişkenine yükle.
  if (LDR < 800)  //800 değeri aydınlık/karanlık durumuna göre istenilen değerle değiştirilebilir.
    digitalWrite(LED, 1);
  else
    digitalWrite(LED, 0);
  Serial.println(LDR); //Seri port ekranından LDR'nin aldığı değer gözlenebilir.
}

const byte buzzer = 13; //Buzzer 13 numaralı pine bağlı.
void setup() {
  pinMode(buzzer, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  int LDR = analogRead(A0); //Analog giriş bilgisini LDR değişkenine yükle.
  int frekans = LDR * 1; // LDR içindeki değeri 1 ile çarp. (2, 3... ile çarpılarak frekans artırılabilir.)
  tone(buzzer, frekans); //13 numaralı pinde frekans değişkeninin değerinde kare dalga (%50 duty cycle) oluşturur.
  Serial.println(frekans); //Seri port ekranından frekans gözlenebilir.
}
Benzer Temrinler & Yazılar

  • Wi-Fi Uygulaması NodeMCU 1.0 (ESP-12E) nem sensörü

    Bu uygulamada NodeMCU 1.0 (ESP-12E) kullanılarak Arduino IoT Cloud üzerinden başka birkonumdaki LED’i yakıp söndürme ve ortamın nem ve sıcaklık bilgisini bilgisayar veya akıllı telefon üzerinden görüntüleme yapılmaktadır. #include "thingProperties.h" #include "DHT.h" //Adafruit DHT Sensor Library v1.2.3 #define DHTpin 4 // Sensörün bağlandığı pin. NodeMCU 1.0 (ESP-12E) D2 pini. #define DHTtipi DHT11 // Sensör tipi:…

  • ESP32-S3 Pin Yapısı

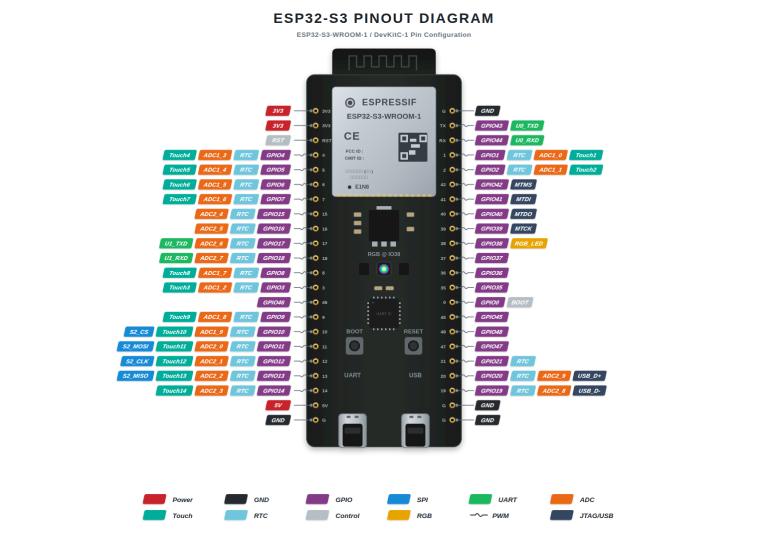
    ESP32-S3 DevKitC-1 (ESP32-S3-WROOM-1) geliştirme kartının 44 pinli detaylı bacak ve pin bağlantı diyagramı aşağıda yer almaktadır. Vektörel SVG formatında hazırlanmış şemayı doğrudan inceleyebilir veya yüksek çözünürlüklü olarak indirebilirsiniz. 🔍 Vektörel (SVG) Tam Ekran İncele 💾 PNG Formatında İndir ESP32-S3 Önemli Özellikler & Pin Grupları İşlemci: Xtensa® 32-bit LX7 Çift Çekirdek (240 MHz’e kadar), Vektör/Yapay Zeka…

  • EEPROM.read

    #include <EEPROM.h> byte deger; void setup() { Serial.begin(9600); int hafizaBoyutu = EEPROM.length(); //Kartın hafıza boyutunu al. for (int adres = 0; adres < hafizaBoyutu; adres++) { deger = EEPROM.read(adres); //Analog veriyi 10 ms aralıklarla tüm hafızadan sırayla oku. Serial.print("Adres = "); Serial.print(adres); Serial.print("\t Değer = "); Serial.println(deger); delay(10); } } void loop() { }

  • Hareket Sensörü Uygulaması

    Maddeler sahip oldukları ısıdan dolayı insanların görebileceği ışık aralığının altında kızılötesi ışıkyayar. Normal sıcaklığındaki insan vücudu (36,5 °C) 10 mikrometre dalga boyunda ışıma yapar.Hareket sensörü bulunduğu ortamdaki kızılötesi ışık dalgalarını içindeki özel kristal malzemeyle(piroelektrik sensör) elektriğe dönüştürür. Ortamdaki kızılötesi ışık miktarı sabitken bir canlı ortama girdiğinde kızılötesi ışık miktarında artış olur. Hareket sensörü bu artışı…

  • Potansiyometreyle Analog Giriş Uygulaması

    Görselde potansiyometrenin pin yapısı ve yapılan ayara göre orta ucundan alınan gerilimdeğerleri görülmektedir. Potansiyometrenin bir kenardaki ucu GND’ye, diğer kenardaki ucuysa 5V’a bağlanmıştır. Gerilim bölücü olarak çalışan bu potansiyometrenin orta ucundan 0-5 V arasında bir gerilim elde edilir. Bu gerilim Arduino’nun A3 analog girişine uygulanmıştır void setup() { Serial.begin(9600); //Seri iletişim başlatıldı. } void loop()…

  • Engelden Kaçan Robot Uygulaması

    Engelden kaçan robotta engelleri algılamak için ultrasonik sensör kullanılmaktadır GörseldekiUltrasonik sensörden gelen bilgilerle mesafe hesaplanır. Mesafe 30 cm’nin altına indiğinde motor tarafından sürücüye sol tekerleği geriye döndürme bilgisi gönderilmektedir. 30 cm üzerindekitüm mesafe ölçümlerinde tekerlekler ileri yönde döndürülecek şekilde motor sürücüye bilgi gönderilmektedir. Taslaktaki “hiz=255;” değeri düz gitme ve dönüş için farklı değerlere ayarlanarakrobot yavaşlatılabilir….

Bir Yorum Yazın

E-posta adresiniz yayınlanmayacaktır. Gerekli alanlar * ile işaretlenmiştir.