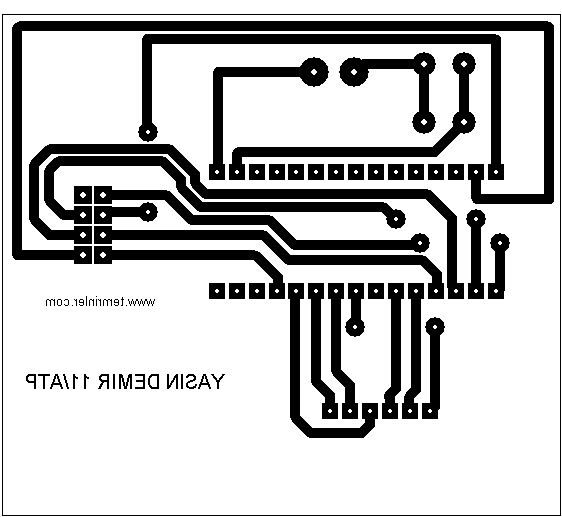
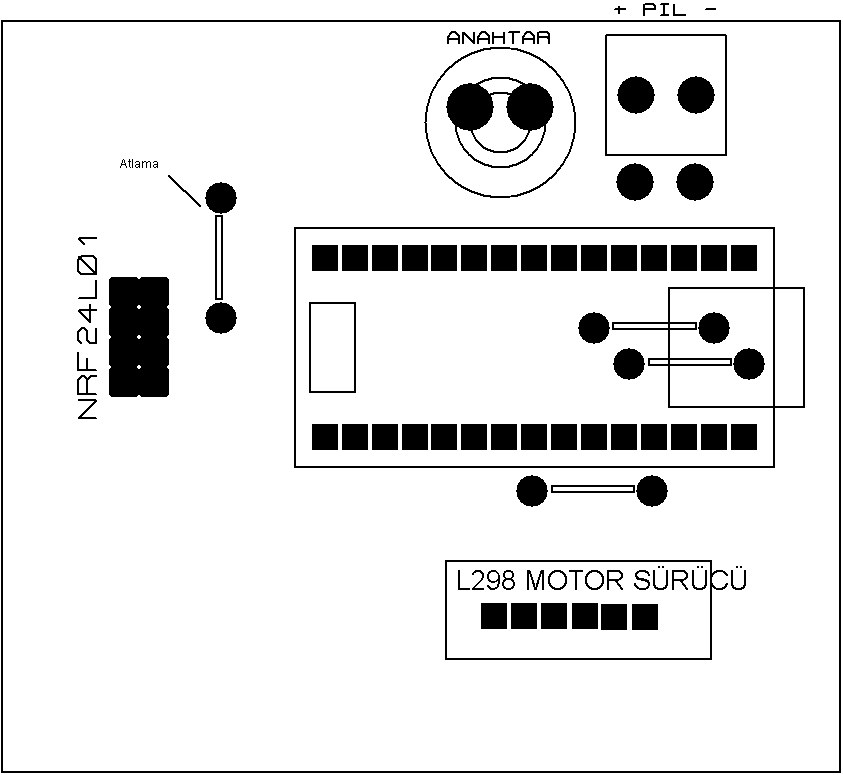
|

Arduino uzaktan kumandalı araba
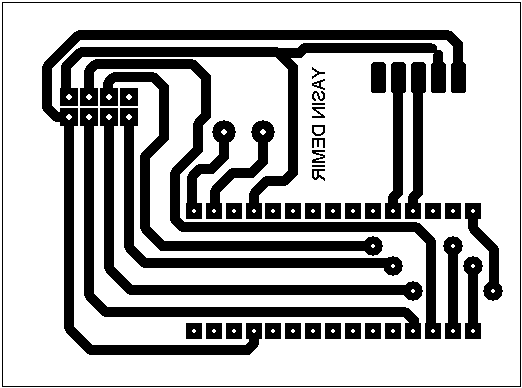
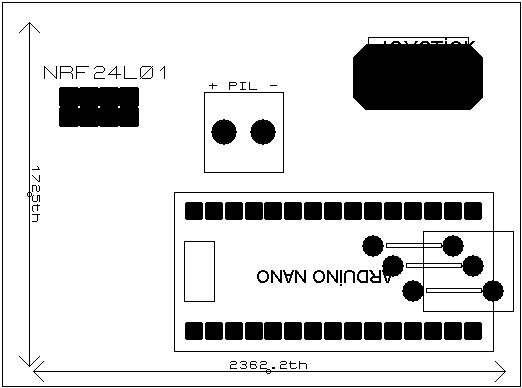
Joystick_araba ares dosyaları

kutuphane dosyaları

joystick kod:

#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>


#define CE_PIN 9
#define CSN_PIN 10
#define x_axis A1 // x axis
#define y_axis A0 //y axis


const uint64_t pipe = 0xE8E8F0F0E1LL;
RF24 radio(CE_PIN, CSN_PIN);
int data[2];

void setup()
{
Serial.begin(9600);
radio.begin();
radio.openWritingPipe(pipe);
}

void loop()
{

data[0] = analogRead(x_axis);
data[1] = analogRead(y_axis);
radio.write( data, sizeof(data) );

//HATA AYIKLAMA (DEBUG)
Serial.print(analogRead(x_axis));
Serial.println(” “);
Serial.print(analogRead(A1));
Serial.println(” “);
//Serial.print(digitalRead(BUTON));
}

araba kod:

//Yasin Demir Joystick_kontrollü_araba
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>
#define CE_PIN 9
#define CSN_PIN 10
const uint64_t pipe = 0xE8E8F0F0E1LL;
RF24 radio(CE_PIN, CSN_PIN);
int data[2];
int in1 = 6; //Sağ Motor
int in2 = 7;
int in3 = 2; //Sol Motor
int in4 = 4;
int sag_PWM = 5;
int sol_PWM = 3;
void setup()
{
pinMode(in1,OUTPUT);
pinMode(in2,OUTPUT);
pinMode(in3,OUTPUT);
pinMode(in4,OUTPUT);
pinMode(sag_PWM, OUTPUT);
pinMode(sol_PWM, OUTPUT);
Serial.begin(9600);
radio.begin();
radio.openReadingPipe(1, pipe);
radio.startListening();;
}


void loop() {
if ( radio.available() ) //Eğer sinyal algılarsan.
{
int y = data[1];
int x = data[0];
radio.read( data, sizeof(data) );
if (y >= 400 && y <= 600) { //DUR
digitalWrite(in1 , LOW);
digitalWrite(in2 , LOW);
digitalWrite(in3 , LOW);
digitalWrite(in4 , LOW);
analogWrite(sag_PWM, 0);
analogWrite(sol_PWM, 0);
}
if (y >= 800 && y <= 1023) { //İLERİ
digitalWrite(in1 , LOW);
digitalWrite(in2 , HIGH);
digitalWrite(in3 , LOW);
digitalWrite(in4 , HIGH);
analogWrite(sag_PWM, 185);
analogWrite(sol_PWM, 185);
}
if (y >= 0 && y <= 450) { //GERİ
digitalWrite(in1 , HIGH);
digitalWrite(in2 , LOW);
digitalWrite(in3 , HIGH);
digitalWrite(in4 , LOW);
analogWrite(sag_PWM, 185);
analogWrite(sol_PWM, 185);
}
if (x >= 0 && x <= 450) { //SOL_İLERİ
digitalWrite(in1 , LOW);
digitalWrite(in2 , HIGH);
digitalWrite(in3 , LOW);
digitalWrite(in4 , HIGH);
analogWrite(sag_PWM, 225);
analogWrite(sol_PWM, 100);
}
if (x >= 600 && x <= 1023) { //SAĞ_İlERİ
digitalWrite(in1 , LOW);
digitalWrite(in2 , HIGH);
digitalWrite(in3 , LOW);
digitalWrite(in4 , HIGH);
analogWrite(sag_PWM, 100);
analogWrite(sol_PWM, 190);
}
}
}

Benzer Temrinler & Yazılar

  • 15 Taş Oyunu

    15 Taş Oyunu (Nim) 15 Taş Oyunu 1. Oyuncu Adı 2. Oyuncu Adı Oyunu Başlat ✨ Oyunu Anlat Sıradaki Oyuncu: Taşları Al ✨ Strateji İpucu ? Kazanan: Yeni Oyun Modal Başlığı × İçerik buraya gelecek… Kapat

  • |

    bluetooth pic röle kontrol

    bluetooth-pic-kontrol-ares-hex-dosyası-c-kodu-aia-ve-apk-dosyası bluethoot pic kontrol semasi kod: #include <16f628a.h> #fuses NOWDT,HS, NOPUT, NOPROTECT,NOBROWNOUT, NOLVP, NOCPD #use delay (clock = 4000000 ) #use fast_io(a) #use RS232 (BAUD=9600,BITS=8,PARITY=N,XMIT=PIN_B2,RCV=PIN_B1) char valor; void main() { set_tris_a(0b000); Output_low(PIN_a0); Output_low(PIN_a1); Output_low(PIN_a2); Output_low(PIN_a3); while(true) { valor = getc(); switch (valor) { case ‘b’: output_low(PIN_a0); break; case ‘a’: output_high(PIN_a0); break; case ‘d’: output_low(PIN_a1); break;…

  • Arduino LDR’li karanlıkta çalışan devre

    const byte buzzer = 13; //Buzzer 13 numaralı pine bağlı. void setup() {  pinMode(buzzer, OUTPUT);  Serial.begin(9600); } void loop() {  int LDR = analogRead(A0); //Analog giriş bilgisini LDR değişkenine yükle.  int frekans = LDR * 1; // LDR içindeki değeri 1 ile çarp. (2, 3… ile çarpılarak frekans artırılabilir.)  tone(buzzer, frekans); //13 numaralı pinde frekans…

  • Bluetooth araba AFmotorShield

    #include <AFMotor.h> #include <SoftwareSerial.h> SoftwareSerial bluetooth(9, 10); // RX, TX (Arduino tarafında.) AF_DCMotor motor1(1), motor2(2), motor3(3), motor4(4); byte hiz = 160 ; void setup() {  Serial.begin(9600);  bluetooth.begin(9600);  motor1.setSpeed(hiz);  motor2.setSpeed(hiz);  motor3.setSpeed(hiz);  motor4.setSpeed(hiz); } void loop() {  if (bluetooth.available()) {    char    karakter = bluetooth.read(); // Gelen veriyi karakter değişkenine ata.    if (karakter == 'a') { // ileri….

  • |

    DEĞİŞKENLER

    stdint.h kütüphanesinde en çok kullanılan değişkenler aşağıdadır: Değişkenler               Alabilecekleri değerler bool                             true ile false boolean                       true ile false char                            -128 ile 127 byte                             0 ile 255 int                                -32768 ile 32768 unsigned int                0 ile 65535 float                            3.4E +/-38 (7 haneli) double                         3.4E +/- 308 (15 haneli) int8_t                          …

One Comment

Bir Yorum Yazın

E-posta adresiniz yayınlanmayacaktır. Gerekli alanlar * ile işaretlenmiştir.