if kullanarak debounce engelleme

const byte butonPini = 2; // Düğmenin bağlı olduğu pin
bool kontrolBiti = 0; // Düğmenin basılı olup olmadığını kontrol etmek için bit
int sayac = 0; // Sayac değeri

void setup() {
  Serial.begin(9600); // Seri haberleşmeyi başlat
  pinMode(butonPini, INPUT_PULLUP); // Düğme pini giriş olarak ayarla ve dahili pull-up direncini etkinleştir
}

void loop() {
  if (digitalRead(butonPini) == 0 and kontrolBiti == 0) { // Düğme basıldığında ve kontrol biti sıfır ise
    kontrolBiti = 1; // Kontrol bitini 1 yap
    sayac++; // Sayacı artır
  }
  if (digitalRead(butonPini) == 1) { // Düğme basılı değilse
    kontrolBiti = 0; // Kontrol bitini sıfırla
  }

  Serial.print("Sayi = "); // Seri port üzerinden "Sayi = " yazdır
  Serial.println(sayac); // Seri port üzerinden sayacın değerini yazdır
}

Benzer Temrinler & Yazılar

  • Kartlı Geçiş Uygulaması (Step ve servo motor)

    Görseldeki uygulamada RFID okuyucuya geçerli bir kart okutulduğunda step motor 90 °C’lik dönüş yapar. Geçerli ve geçersiz kartlar için farklı ses sinyalleri verir. Geçersiz kartın ID’si seri ekrandan okunarak istenirse geçerli kart listesine eklenir. #include <SPI.h> // Dahili SPI kütüphanesi #include <MFRC522.h> // v1.4.9 #define reset 9 // Reset pini #define ss 10 // SS…

  • Kara Şimşek Uygulaması

    Arduino’nun on adet çıkış pinine bağlanmış LED’i sırayla tek tek yakıp söndürmek için döngükomutları kullanılmıştır. Döngü komutları kullanılmazsa program tekrar eden komutlar nedeniyleçok uzun olacaktır. Uygulamada 0. pinden 9. pine kadar olan LED’ler sırayla yakılıp söndürülmektedir. Geriye dönüşte ise 8. pinden 1. pine kadar olan LED’ler sırayla yakılıp söndürülmektedir. “sure” değişkeninin içeriği değiştirilerek LED’lerin çalışma…

  • Çizgi İzleyen Robot Uygulaması

    Görseldeki Sparkfun TB6612fng motor sürücü kartı pin yapısı verilmiştir. Görseldeki çizgi izleyen robot devresinde Sparkfun TB6612fng (kırmızı renkli PCB) motor sürücü kartı kullanılmıştır. Pololu TB6612fng entegresini kullanan yeşil renkli PCB kartın boyutları ve pin yerleşim düzeni farklıdır. Çizgi izleyen robot programı L298N motor sürücüsüyle de kullanılabilir. VCC: 5 V besleme.GND: Topraklama pini.VM: Motor besleme girişi…

  • ESP32-S3 Pin Yapısı

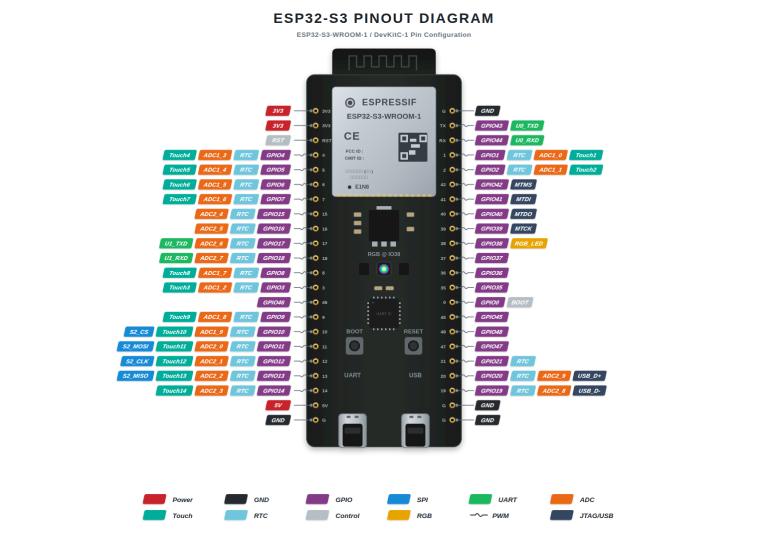
    ESP32-S3 DevKitC-1 (ESP32-S3-WROOM-1) geliştirme kartının 44 pinli detaylı bacak ve pin bağlantı diyagramı aşağıda yer almaktadır. Vektörel SVG formatında hazırlanmış şemayı doğrudan inceleyebilir veya yüksek çözünürlüklü olarak indirebilirsiniz. 🔍 Vektörel (SVG) Tam Ekran İncele 💾 PNG Formatında İndir ESP32-S3 Önemli Özellikler & Pin Grupları İşlemci: Xtensa® 32-bit LX7 Çift Çekirdek (240 MHz’e kadar), Vektör/Yapay Zeka…

  • NTC’yle Analog Giriş Uygulaması

    Görseldeki devrede NTC ve NTC’ye seri bağlı direnç gerilim bölücü olarak çalışmaktadır.Oda sıcaklığında (yaklaşık 25 °C) NTC’nin direnci yaklaşık 8 kΩ-10 kΩ’dur. NTC’nin sıcaklığı arttırıldığında direnci ve üzerine düşen gerilim azalır. Böylelikle 10 kΩ’luk sabit direnç üzerindekigerilim artar. Direnç üzerindeki bu gerilim analog giriş tarafından algılanarak değeri 1023’e doğruyaklaşır. Bu değer belirlenen referans değerini aştığında…

  • Röleyle Dijital Çıkış Uygulaması

    Görselde röle modülünün beslemesi Arduino kartının 5 V ve GND uçlarından verilir. Modülün sinyal girişine Arduino’nun çıkış olarak ayarlanan 13 numaralı pini bağlanır. Modülün NO-COM uçlarına 220 V’la seri bağlanan lamba normalde sönüktür. Modülün sinyal girişi Arduino’nun 13 numaralı pininden lojik 1 (5 V) bilgisini aldığında röle içinde COM ucu NO kontağıyla temas eder ve…

Bir Yorum Yazın

E-posta adresiniz yayınlanmayacaktır. Gerekli alanlar * ile işaretlenmiştir.